Kurz gesagt: Props ab, LiPo dran, im Motors-Tab auf „Motor direction“ klicken, Risiko-Häkchen setzen, Wizard starten und die falsch drehenden Motoren anklicken – fertig. Die Einstellung wandert per DShot-Befehl ins EEPROM des ESC und bleibt dort, auch ohne save in Betaflight. Voraussetzung: DShot als ESC-Protokoll und eine ESC-Firmware, die die Befehle versteht (Bluejay, BLHeli_S, AM32, BLHeli_32). Wer Props Out fliegen will, muss zusätzlich die Checkbox „Motor direction is reversed“ setzen und die Props diagonal tauschen.
Für Einsteiger: die Begriffe in diesem Artikel
FC ist der Flight Controller, der Rechner im Kopter, auf dem Betaflight läuft. ESC = Motorregler (Electronic Speed Controller), sitzt zwischen FC und Motor; bei einem 4-in-1 sind alle vier auf einer Platine. DShot ist das digitale Protokoll, in dem der FC den ESCs Gas und Befehle schickt. CLI ist die Kommandozeile im Betaflight-Configurator (Tab ganz unten). EEPROM ist der kleine Speicher im ESC, der auch ohne Strom behält, was drinsteht. Yaw ist die Drehung um die Hochachse, Idle die niedrigste Drehzahl, mit der die Motoren im gearmten Zustand laufen.
Bei meinen Koptern (vier Quads, ein gemeinsamer Standard) kommt das Thema regelmäßig wieder: Nach einem neuen ESC-Flash steht die Richtung im ESC wieder auf „Normal“, ein Motor dreht falsch – und der Lötkolben ist die falsche Antwort darauf. Der Vorteil der Software-Lösung ist nicht nur die gesparte Lötstelle: Jeder, der später die ESC-Konfiguration ausliest, sieht die Einstellung. Vertauschte Drähte sieht niemand.
Welche Richtung ist überhaupt richtig? Props In
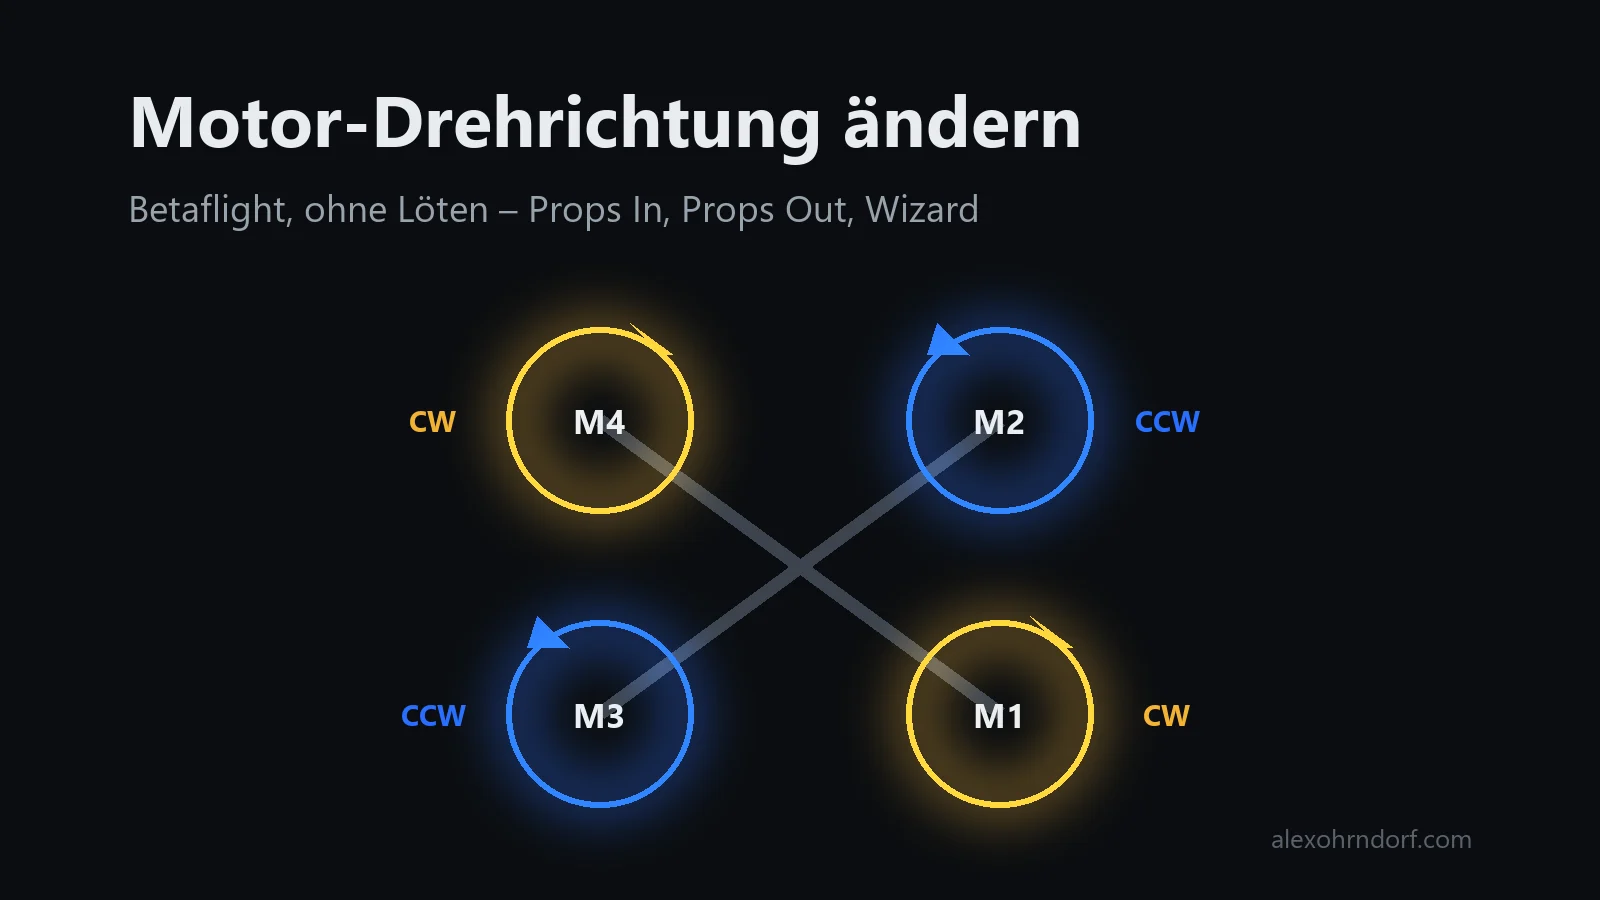
Betaflight nummeriert die Motoren beim Standard-Mixer Quad X so: Motor 1 hinten rechts, Motor 2 vorne rechts, Motor 3 hinten links, Motor 4 vorne links. Die Standard-Drehrichtung heißt „Props In“: Die vorderen Propeller drehen vorne nach innen, also zur Kamera hin. Von oben betrachtet sieht das so aus:
| Motor | Position | Props In (Standard) | Props Out (reversed) |
|---|---|---|---|
| 1 | hinten rechts | CW – im Uhrzeigersinn | CCW |
| 2 | vorne rechts | CCW – gegen den Uhrzeigersinn | CW |
| 3 | hinten links | CCW – gegen den Uhrzeigersinn | CW |
| 4 | vorne links | CW – im Uhrzeigersinn | CCW |
Wichtig zu wissen: Die Drehrichtung selbst steht nicht in der Betaflight-Firmware. Betaflight kennt nur die Vorzeichen in der Mixer-Tabelle – also welcher Motor für Yaw nach links oder rechts mehr Gas bekommt. Ob der Motor tatsächlich CW oder CCW dreht, entscheidet allein der ESC. Genau deshalb lässt sich die Richtung auch im ESC ändern und nicht in Betaflight.
Und noch ein Mythos vorweg: Betaflight ist nicht seit Version 4.0 standardmäßig auf Props Out. Der Default für yaw_motors_reversed ist OFF, also Props In. Das steht so im Code.
Richtung prüfen, ohne Propeller
Bevor du irgendetwas änderst, musst du wissen, welcher Motor falsch dreht. Ohne Props geht das so:
- Motors-Tab, einzelne Schieber: Im Configurator den Haken „I understand the risks“ setzen und einen einzelnen Motor-Schieber nur minimal über Idle anheben. Von oben auf die Glocke schauen. Nicht lange laufen lassen – ohne Prop fehlt dem Motor Last und Kühlung.
- Klebeband-Fähnchen: Ein kleiner Streifen Klebeband oder Papier an der Glocke macht die Richtung bei niedriger Drehzahl sofort sichtbar. Das ist Werkstatt-Praxis, keine offizielle Methode – aber die, bei der man die Richtung am schnellsten sieht.
- Finger-Methode: Bei sehr niedriger Drehzahl die Fingerkuppe leicht über die drehende Glocke streifen – gegen die Drehrichtung spürt man mehr Widerstand. Wirklich nur bei Idle-Drehzahl.
- Prop-Muttern als Plausibilitätscheck: Wer selbstsichernde Prop-Muttern mit CW/CCW-Gewinde hat, kann die Gewinderichtung mit der Motorrichtung abgleichen.
- Beacon-Test: Im CLI
dshotprog 255 1lässt alle ESCs piepen (die Befehle kommen an),dshotprog 0 1nur Motor 1. So prüfst du, ob die Zuordnung stimmt, bevor du Richtungen änderst.
Weg 1: Configurator, Dialog „Motor direction“
Das ist der bequemste Weg und der, den ich Einsteigern empfehle. Den Dialog gibt es seit Configurator 10.8 (passend zu Betaflight 4.3). Du findest ihn im Motors-Tab in der Box „Mixer“ – unter dem Mixer-Dropdown und der Motor-Grafik liegen zwei Buttons: „Reorder motors“ und „Motor direction“.
Voraussetzungen
- ESC-Protokoll DShot (150/300/600). Bei PWM, Oneshot oder Multishot verweigert der Dialog mit „Feature works with DSHOT ESCs only“.
- LiPo angesteckt. Die ESCs brauchen Strom, USB allein reicht nicht.
- ESC-Firmware, die DShot-Befehle 7, 8 und 12 versteht: Bluejay, BLHeli_S, AM32 und BLHeli_32 tun das. Der Dialog warnt selbst: „Not all Dshot ESCs will work with this dialog. Check your ESC firmware.“
- Disarmed. Die Firmware führt die Befehle nur aus, wenn nicht gearmt ist.
- Propeller ab. Ohne das Häkchen „I understand the risks, all propellers are removed.“ erscheinen die Buttons gar nicht.
Achtung: Die Motoren drehen in diesem Dialog sofort an, sobald du eine Motor-Nummer drückst – im Wizard sogar alle gleichzeitig. Props ab, Quad fixieren, und wenn irgendetwas unerwartet hochläuft: LiPo ziehen.
Modus „Individually“: Motor für Motor
- Motors-Tab → „Motor direction“ → Häkchen „I understand the risks…“ → Button „Individually“.
- Unter „Select one or all motors“ die Nummer des Motors gedrückt halten (oder den Button für alle) – der Motor dreht langsam, solange du hältst; loslassen stoppt ihn. So siehst du die aktuelle Richtung.
- Darunter „Change direction of selected motor(s)“: Button „Normal“ oder „Reverse“ gedrückt halten – der Motor dreht so lange mit der gewählten Richtung; loslassen stoppt ihn.
- Die Richtung wird beim Klick sofort im ESC gespeichert („Motor direction is saved upon selection“). Nächsten Motor wählen, wiederholen, Dialog schließen.
Modus „Wizard“: alle auf Anfang, dann anklicken
Der Wizard ist für einen frischen Build oder nach einem ESC-Flash der schnellere Weg:
- „Motor direction“ → Häkchen → Button „Wizard“ → „Start / spin motors“.
- Der Wizard setzt zuerst alle ESCs auf „normal“ und speichert das – dann laufen alle Motoren langsam an.
- Jetzt jede Motor-Nummer anklicken, die falsch dreht. Der Motor stoppt kurz, bekommt den Befehl und läuft in der neuen Richtung wieder an. Ein zweiter Klick dreht ihn zurück.
- „Verify all motors are spinning correctly“ → „Stop motors“ → Dialog schließen.
DShot Motor Direction: was technisch passiert
Der Configurator schickt über MSP (das Protokoll zwischen Configurator und FC) den DShot-Befehl 7 (Richtung normal) oder 8 (Richtung reversed), direkt gefolgt von Befehl 12 (Save settings). Betaflight wiederholt jeden Befehl zehnmal, weil die ESC-Firmwares sechs identische Frames in Folge verlangen, bevor sie ihn akzeptieren. Befehl 12 schreibt die Einstellung ins EEPROM des ESC. Deshalb überlebt die Richtung Stromtrennung, FC-Tausch und jeden Betaflight-Reset – und deshalb speichert Betaflight selbst nichts. Es gibt keinen Parameter motor_direction, in keiner Version. Was daraus folgt: Betaflight weiß nach dem Wizard nicht, ob du jetzt Props In oder Props Out fährst. Das musst du ihm über yaw_motors_reversed selbst sagen, falls du gewechselt hast.
Bekannte Stolperfallen
- Betaflight 4.4.2: Auf manchen F7-Boards (z. B. Foxeer F722V4 mit BLHeli_32) kamen die Richtungsbefehle nicht an. In 4.4.3 behoben – bei 4.4.x also mindestens 4.4.3 nutzen.
- Bidirektionales DShot ohne Bitbang (
dshot_bidir = ON,dshot_bitbang = OFF): Auf 4.5.0/4.5.1 kamen DShot-Befehle außer Stop nicht an – aber nur, wenn du Bitbang manuell auf OFF gestellt hast; der Default AUTO nutzt bei bidirektionalem DShot ohnehin Bitbang und ist nicht betroffen. Fix ab 4.5.2 und 2025.12. Workaround:set dshot_bitbang = ONoderdshot_bidirvorübergehend aus. - Configurator 10.9.0: Der Dialog zeigte gelegentlich nur einen Button, und beim Schließen liefen alle Motoren an. Nicht sauber reproduzierbar, aber gemeldet – ein Grund mehr für „Props ab“.
- Nach dem Dialog: Prüfen, ob alle Schieber im Motors-Tab unten stehen, dann LiPo ab, wieder an, und noch einmal kontrollieren.
Weg 2: CLI mit dshotprog
Wer lieber tippt oder den Dialog aus einem der Gründe oben nicht nutzen kann, schickt dieselben DShot-Befehle von Hand. Der Befehl heißt dshotprog – nicht motor_direction und nicht dshot_command, beide existieren nicht. Syntax: dshotprog <index> <befehl> [<befehl> …]. Der Index ist 0-basiert (0 = Motor 1, 3 = Motor 4), 255 spricht alle Motoren an. Mehrere Befehle hintereinander sind erlaubt und werden nacheinander gesendet. Ist das Protokoll nicht DShot, gibt es einen Fehler.
| Nr. | Befehl | Wirkung |
|---|---|---|
| 1–5 | BEACON 1–5 | ESC piept – Test, welcher Motor angesprochen wird |
| 7 | SPIN_ | Richtung „normal“, dauerhaft nur zusammen mit 12 |
| 8 | SPIN_ | Richtung „reversed“, dauerhaft nur zusammen mit 12 |
| 12 | SAVE_ | Einstellung ins ESC-EEPROM schreiben |
| 20 / 21 | SPIN_ | temporär, nicht speicherbar – nutzt Betaflight selbst für den Turtle-Mode |
Props ab, LiPo dran, DShot aktiv, disarmed – dann im CLI:
# Drehrichtung im ESC setzen: Index 0-basiert, 255 = alle
# Motor 3 (Index 2) auf „reversed“ + im ESC speichern
dshotprog 2 8 12
# Motor 1 (Index 0) auf „normal“ + im ESC speichern
dshotprog 0 7 12
# alle ESCs piepen (Beacon 1): Verbindungstest
dshotprog 255 1
# nur Motor 1 piept: Zuordnung prüfen
dshotprog 0 1
Ein save in Betaflight ist nicht nötig, weil nichts in der FC gespeichert wird. Danach LiPo kurz trennen und im Motors-Tab prüfen. Bei AM32 hörst du nach dem Speichern zusätzlich einen Bestätigungston, der sich für normal und reversed unterscheidet – das steht so im AM32-Code.
Weg 3: ESC-Configurator per Passthrough
Der dritte Weg läuft am Betaflight-Dialog vorbei direkt über das ESC-Tool. Die FC reicht dafür die Verbindung per USB an die ESCs durch (Passthrough). Das funktioniert auch, wenn du gerade kein DShot fährst – vorausgesetzt, die ESC-Firmware kennt eine Richtungsoption. Voraussetzungen: Betaflight-Configurator getrennt bzw. Port frei, LiPo angesteckt, Props ab.
- esc-configurator.com (Web-App in Chrome/Edge, für BLHeli_S, Bluejay, AM32 und altes BLHeli): Port wählen → „Connect“ → „Read Setup“. Pro ESC erscheint ein Block „Individual Settings“. Bei Bluejay und BLHeli_S heißt das Feld „Motor Direction“ mit den Optionen „Normal“, „Reversed“ sowie zwei 3D-Varianten. Bei AM32 ist es ein Häkchen „Direction Reversed“. Dann „Write Setup“, ESC neu starten (LiPo ab/an), prüfen.
- AM32-Configurator (am32.ca): Port und Baud 115200 → „Connect“ → „Read“. Bei einem 4-in-1 erscheint ein Eintrag je Motor. Häkchen „Reversed“ → „Save“ → im Motors-Tab des Configurators prüfen.
- BLHeliSuite32 / BLHeli32-Configurator (BLHeli_32, proprietär): „Connect“ → „Read Setup“ → ESC unten rechts auswählen → „Motor Direction“ von „Normal“ auf „Reversed“ → „Write Setup“. Stolperfalle: Die Suite schreibt auf den niedrigsten „offenen“ ESC. Wer nur ESC 3 ändern will, muss ESC 1 und 2 vorher schließen oder gezielt auswählen.
Props Out: die Checkbox dreht keinen Motor
Hier stolpern die meisten. Im Motors-Tab (Box „Mixer“) gibt es die Checkbox „Motor direction is reversed“, in der CLI yaw_motors_reversed. Der Name klingt, als würde sie Motoren umdrehen. Tut sie nicht. Sie kehrt nur das Yaw-Vorzeichen im Mixer um und sagt Betaflight damit: „Meine Motoren drehen andersherum, regle Yaw entsprechend.“ Die Betaflight-Doku ist da deutlich: Die Einstellung lässt die Motoren nicht anders drehen; die Richtung muss im ESC oder per Kabeltausch geändert werden.
# Props Out: nur das Yaw-Vorzeichen im Mixer, dreht KEINEN Motor um
set yaw_motors_reversed = ON
save
Für einen echten Wechsel auf Props Out brauchst du also drei Dinge:
- Alle vier ESCs umdrehen – im Wizard einfach jeden Motor einmal anklicken.
- Die Checkbox setzen (die Grafik im Motors-Tab wechselt dann auf die „reversed“-Variante).
- Die Props diagonal tauschen, damit die CW-Props auf den jetzt CW-drehenden Motoren sitzen.
Was passiert, wenn eins davon fehlt: Motoren richtig, aber Checkbox falsch → der Quad giert in die falsche Richtung oder dreht sich beim Start weg, weil die Yaw-Regelung invertiert ist. Motoren falsch, aber Checkbox gesetzt → der Quad kippt beim Abheben. In beiden Fällen greift oft die Runaway-Takeoff-Prevention und disarmt mit dem Flag RUNAWAY. Das ist dann kein Grund, einfach neu zu armen, sondern der Hinweis, erst die Richtung zu prüfen.
Motor-Reihenfolge ist etwas anderes
„Motor 2 dreht, wenn ich Schieber 3 anhebe“ ist kein Richtungsproblem, sondern eine falsche Reihenfolge. Das passiert, wenn die Motorkabel am 4-in-1 oder am FC nicht in Betaflight-Reihenfolge angeschlossen sind. Auch dafür musst du nicht löten:
- Dialog „Reorder motors“ (Motors-Tab, neben „Motor direction“): Häkchen „I understand the risks, the propellers are removed.“ → „Start“. Die Motoren laufen nacheinander an, und du klickst in der Grafik jeweils auf den Motor, der sich gerade dreht. Am Ende „Save“ (speichert und startet neu). Der Dialog funktioniert nur für die Standard-Mixer wie Quad X, Hex, Octo.
- CLI: Der Dialog setzt intern
motor_output_reordering. Der Default ist0,1,2,3,4,5,6,7. Beispiel für vertauschte Motoren 1 und 3:
# Motor-Reihenfolge (nicht Richtung), Default 0,1,2,3,4,5,6,7
set motor_output_reordering = 2,1,0,3,4,5,6,7
save
Lesart des Arrays: Position = Betaflight-Motor, Wert = physischer Ausgang (beides 0-basiert). Motor 1 und Pad M3 tauschen heißt also 2,1,0,3. Im Zweifel den Dialog nehmen oder im Motors-Tab gegenprüfen. Der dritte Weg ist das resource-Remapping (resource motor 1 none, dann resource motor 1 <PIN>, save); die Fehlermeldung „also used by MOTOR“ ist beim Umstecken normal. mmix (Custom Mixer) lasse ich hier bewusst weg, das ist nichts für den Einstieg.
Und die Reihenfolge, in der du vorgehst: erst Reihenfolge, dann Richtung. Der Direction-Wizard arbeitet mit Betaflight-Motornummern. Stimmt die Zuordnung nicht, drehst du den falschen Motor um.
Drehrichtung umkehren: wann du doch löten musst
Physikalisch ist es simpel: Zwei beliebige der drei Motorphasen tauschen kehrt die Drehrichtung um – immer, unabhängig von Firmware und Protokoll. Nötig ist das aber nur noch in wenigen Fällen:
- ESC ohne konfigurierbare Richtung: SimonK/tgy hat die Richtung als Compile-Flag in der Firmware, nicht als Einstellung. Ebenso sehr alte oder No-Name-ESCs ohne Passthrough-Bootloader.
- Kein Zugriff: 4-in-1 ohne funktionierenden Passthrough, defekter Bootloader, BLHeli_32 mit gesperrter Firmware ohne Suite-Zugang, defekte Signalleitung.
- Kein DShot und keine Firmware-Option: Bei PWM, Oneshot125 oder Multishot verweigern Dialog und
dshotprog. Läuft auf dem ESC BLHeli_S, Bluejay, AM32 oder BLHeli_32, hilft Weg 3 oder ein kurzes Umstellen auf DShot. Nur wenn beides fehlt, bleibt der Lötkolben. - Der Motor läuft gar nicht oder ruckelt: Dann ist meist eine Phase nicht richtig verlötet. Keine Richtungseinstellung der Welt hilft da – das ist ein Fall für den Lötkolben, aber aus einem anderen Grund.
Bei Motoren mit Stecker ist „löten“ übrigens nur „umstecken“: zwei Phasen tauschen, egal welche zwei.
Sicherheit: Props ab, immer
Kein Weg auf dieser Seite funktioniert ohne Akku, und mit Akku drehen Motoren. Die Betaflight-Doku sagt es knapp: „Always remove props before connecting a battery and testing motors.“ Das gilt auch, wenn es nur „ganz kurz“ sein soll.
- Propeller ab, bevor der LiPo dran kommt – nicht danach. Die Dialoge starten Motoren beim ersten Klick.
- Quad fixieren. Im Wizard laufen alle vier Motoren gleichzeitig; auch ohne Props wandert der Kopter sonst über den Tisch.
- Nur Idle-Drehzahl, keine Dauerläufe. Ohne Prop fehlt Last und Luftstrom, die Motoren werden warm.
- Nach jedem Dialog „Stop motors“ und prüfen, ob alle Schieber unten sind. Läuft etwas unerwartet hoch: LiPo ziehen, nicht erst klicken.
- Nach Änderungen ESC neu starten (LiPo ab/an) und die Richtung noch einmal kontrollieren – manche Firmwares übernehmen den Befehl erst danach sicher.
- Erster Flug danach mit Abstand, niedrig, und mit dem Finger am Disarm. Wenn der Quad beim Anheben kippt oder giert, sofort disarmen und die Tabelle oben noch einmal durchgehen.
Hat’s geklappt?
Schreib mir unten in die Kommentare, welcher Weg bei dir funktioniert hat – und erst recht, wenn keiner funktioniert hat. Welche ESC-Firmware, welche Betaflight-Version, welches Protokoll? Genau aus solchen Rückmeldungen wird die Stolperfallen-Liste oben länger und nützlicher.
Häufige Fragen
Speichert Betaflight die Drehrichtung? Muss ich „save“ tippen?
Nein. Die Richtung liegt im ESC-EEPROM, geschrieben durch den DShot-Befehl 12 (Save settings). In Betaflight gibt es keinen Parameter dafür – auch kein „motor_direction“ in der CLI. Ein Betaflight-Reset ändert die Richtung nicht, ein neues Flashen der ESC-Firmware kann sie aber zurücksetzen.
Der Motor-Direction-Wizard zeigt keine Wirkung. Woran liegt es?
Die üblichen Verdächtigen der Reihe nach: ESC-Protokoll auf DShot? LiPo angesteckt? Unterstützt die ESC-Firmware die DShot-Befehle 7, 8 und 12 (Bluejay, BLHeli_S, AM32, BLHeli_32 ja – altes BLHeli nein)? Betaflight 4.4.2 hat einen bekannten Bug, ab 4.4.3 ist er behoben. Bei bidirektionalem DShot mit manuell abgeschaltetem Bitbang (dshot_bitbang = OFF, der Default AUTO ist nicht betroffen) auf 4.5.0/4.5.1 hilft ein Update auf 4.5.2 oder „set dshot_bitbang = ON“. Danach den LiPo einmal ab- und wieder anstecken.
Ich habe „Motor direction is reversed“ angehakt, aber die Motoren drehen genauso wie vorher.
Das ist so gewollt. Die Checkbox (CLI: yaw_motors_reversed) kehrt nur das Yaw-Vorzeichen im Mixer um und sagt Betaflight, dass die Motoren andersherum laufen. Die Motoren selbst drehst du per Motor-Direction-Dialog, dshotprog oder ESC-Tool um – und die Props müssen dann diagonal getauscht werden.
Muss ich für Props Out wirklich alle vier Motoren umdrehen?
Ja. Bei Props Out wechselt jede der vier Positionen von CW auf CCW oder umgekehrt. Dazu kommen die Checkbox „Motor direction is reversed“ und der diagonale Tausch der Propeller.
Kann ich statt zu löten einfach zwei Kabel am Stecker tauschen?
Bei Motoren mit Stecker ja: Zwei beliebige der drei Phasen tauschen kehrt die Drehrichtung um, egal welche zwei. Auch das ist eine Möglichkeit, die Drehrichtung ohne Löten umzukehren. Bei angelöteten Motoren sind Dialog, dshotprog oder ESC-Tool fast immer der bessere Weg. Löten bleibt nur für ESCs ohne Richtungsoption, etwa SimonK oder sehr altes BLHeli ohne Passthrough.
Ändert der Turtle-Mode die gespeicherte Richtung?
Nein. Turtle-Mode (Crashflip) nutzt die temporären DShot-Befehle 20 und 21, die nichts speichern. Beim nächsten Armen schickt Betaflight wieder Befehl 20 (normal). Deshalb braucht Turtle-Mode überhaupt DShot.
Nach dem Flashen von Bluejay oder AM32 dreht ein Motor falsch. Warum?
Das Flashen setzt die ESC-Einstellungen auf Werkszustand zurück, also „Normal“. Die Richtung musst du danach neu setzen – per Wizard oder im ESC-Tool unter „Motor Direction: Reversed“.
Motor-Reihenfolge und Richtung stimmen beide nicht – was zuerst?
Erst die Reihenfolge („Reorder motors“ bzw. resource oder motor_output_reordering), dann die Richtung. Der Direction-Wizard arbeitet mit Betaflight-Motornummern. Stimmt die Zuordnung nicht, drehst du den falschen Motor um.
Quellen
Motorreihenfolge, Yaw-Vorzeichen, CLI-Befehle und DShot-Befehlsnummern stammen aus dem Betaflight-Quellcode (mixer_init.c, mixer.c, cli.c, settings.c, dshot_command.h/.c, core.c, msp.c) der Releases 4.4.3 und 2025.12.5 sowie master; die Dialogtexte und Abläufe aus dem Betaflight-Configurator-Quellcode (EscDshotDirectionDialog.vue, EscDshotDirectionMotorDriver.ts, MotorOutputReorderingDialog.vue, MotorsTab.vue, messages.json); die ESC-Seite aus den Quellen von Bluejay, AM32, der BLHeli_S-DShot-Spezifikation und esc-configurator; dazu die Betaflight-Doku (Motors-Tab, Reversed motor direction, Remapping Motors, Mixer, ESC firmware) und die GitHub-Issues #12860, #13930, #10001, Configurator #3433 und #5453. Prüfmethoden ohne Props sind Werkstatt-Praxis, unter anderem nach Oscar Liang. Stand: 30. September 2026.
Kommentare
Noch keine Kommentare — schreib den ersten!